
Roof truss with rigid linear connectors
Models a king-post roof truss made of six timber beam members connected at their joints with stiff linear connectors that approximate rigid joints.
Geometry (2D in the X–Z plane, extruded along Y):
p33 (apex) / p22 p24 (strut-rafter nodes) / p00---p03---p06 (tie beam) | p13 (king post foot)Members: 0 tie beam p00 → p06 1 king post p03 → p33 2 left rafter p00 → p33 3 right rafter p33 → p06 4 left strut p22 → p13 5 right strut p13 → p24
Boundary conditions:
- Pin at p00 (left support)
- Roller-XY (free Z) at p06 (right support)
- Roller-YZ (free X, Z) at apex p33 to suppress out-of-plane rigid body mode
Load:
- Uniform vertical load on the two rafters (roof snow/wind)
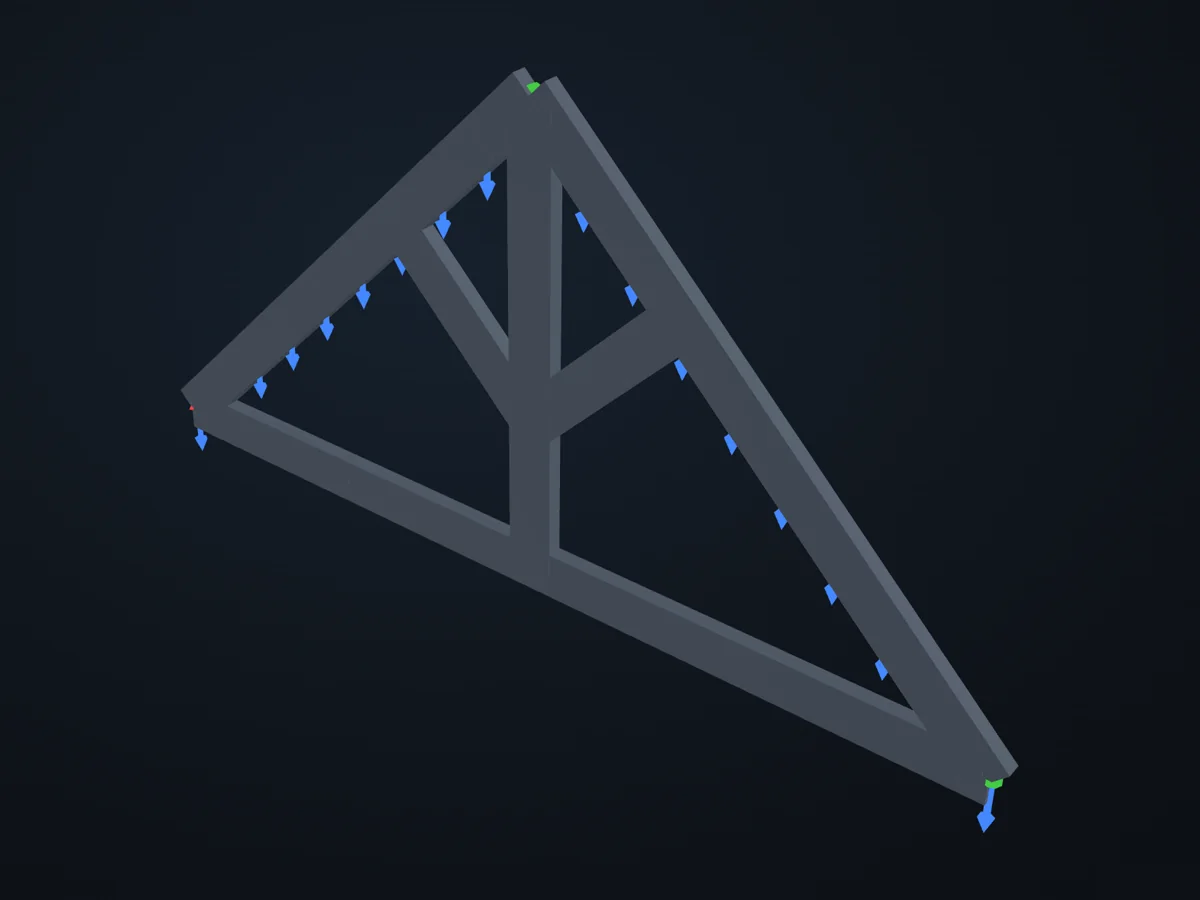
The model before it is solved: its parts, supports (red) and loads (blue).
Open in 3D turn it, cut it, hide parts: in xfea's viewer, in your browser
The script
Section titled “The script”examples/scripts/03_workflows/connectors/roof_timber.py. Run it from the repository with uv run python examples/scripts/03_workflows/connectors/roof_timber.py, or, with xfea-examples installed, xfea-examples run 03_workflows/connectors/roof_timber.py.
from xfea.geometry import Line
from xfea.meshing import MeshingSettingsfrom xfea.model import BeamElementfrom xfea.model import ConnectorSectionfrom xfea.model import ElasticOrthotropicfrom xfea.model import LinearConnectorfrom xfea.model import Modelfrom xfea.model import Partfrom xfea.model import RectangularSectionfrom xfea.problem import Problemfrom xfea.problem import StaticStepfrom xfea.results import DisplacementFieldResultsfrom xfea.results import ReactionFieldResultsfrom xfea_examples import out_dirfrom xfea_examples import show_viewer
# Material and sectionbeam_w = 100   # [mm] rectangular member widthbeam_h = 300   # [mm] rectangular member height
timber = ElasticOrthotropic.timber("c24")sec = RectangularSection(w=beam_w, h=beam_h, material=timber)
# Geometry — all coordinates in [mm]span = 6000         # [mm] total tie-beam spanhalf_span = 3000    # [mm] half span (king-post foot / apex x-coordinate)king_foot_z = 1000  # [mm] king-post foot elevationstrut_x = 2000      # [mm] strut-rafter joint x (left); mirrored for rightstrut_z = 2000      # [mm] strut-rafter joint elevationapex_z = 3000       # [mm] apex elevation
p00 = (0, 0, 0)p03 = (half_span, 0, 0)p06 = (span, 0, 0)p13 = (half_span, 0, king_foot_z)p22 = (strut_x, 0, strut_z)p24 = (span - strut_x, 0, strut_z)p33 = (half_span, 0, apex_z)
member_lines = [    ("tie_beam",      Line(p00, p06)),    ("king_post",     Line(p03, p33)),    ("left_rafter",   Line(p00, p33)),    ("right_rafter",  Line(p33, p06)),    ("left_strut",    Line(p22, p13)),    ("right_strut",   Line(p13, p24)),]
# Modelmodel = Model(name="roof_timber")parts = []
with model:    mesh_max = 500  # [mm] target max element size    for name, line in member_lines:        part = Part(name=name)        part.base_geometry = line        part.mesh(            settings=MeshingSettings(max=mesh_max),            section=sec,            element_cls=BeamElement,            orientation=[0, 1, 0],        )        model.add_part(part)        parts.append(part)
tie_beam, king_post, left_rafter, right_rafter, left_strut, right_strut = parts
# Rigid connectors at joints (very stiff linear spring elements)# Stiffness values: much larger than any structural stiffness in the model.rigid_k_axial = 1e9    # [N/mm]    translational stiffnessrigid_k_rot = 1e9      # [N*mm/rad] rotational stiffnessconnector_sec = ConnectorSection(    axial=rigid_k_axial,    lateral=rigid_k_axial,    rotational=rigid_k_rot,)
# Joint definitions: (part_a, part_b, common_point)joints = [    (tie_beam,     king_post,    p03),   # tie beam / king post base    (left_rafter,  tie_beam,     p00),   # left rafter / left support    (left_rafter,  king_post,    p33),   # left rafter / apex    (right_rafter, tie_beam,     p06),   # right rafter / right support    (right_rafter, king_post,    p33),   # right rafter / apex    (left_strut,   king_post,    p13),   # left strut / king post    (left_rafter,  left_strut,   p22),   # left strut / left rafter    (right_strut,  king_post,    p13),   # right strut / king post    (right_rafter, right_strut,  p24),   # right strut / right rafter]
for part_a, part_b, point in joints:    master = part_a.find_closest_nodes_to_point(point, 1)    slave = part_b.find_closest_nodes_to_point(point, 1)    model.add_connector(        LinearConnector(master=master, slave=slave, section=connector_sec, dofs="beam")    )
# Boundary conditions# Pin at left support (p00 of tie_beam)model.add_pin_bc(nodes=tie_beam.find_closest_nodes_to_point(p00, 1))# Roller at right support: free to slide along Xmodel.add_rollerXY_bc(nodes=tie_beam.find_closest_nodes_to_point(p06, 1))# Suppress out-of-plane rigid-body mode at apexmodel.add_rollerXZ_bc(nodes=king_post.find_closest_nodes_to_point(p33, 1))
# Problem — roof load on raftersrafter_nodes = list(left_rafter.nodes) + list(right_rafter.nodes)total_load = -10_000  # -10 kN in N; total vertical load shared across all rafter nodes
problem = model.add_problem(Problem(name="roof_timber"))step = problem.add_step(StaticStep(name="service"))step.add_uniform_forcefield(    nodes=rafter_nodes,    z=total_load / max(1, len(rafter_nodes)),    load_case="LL",)
disp = DisplacementFieldResults()react = ReactionFieldResults()step.add_field_outputs([disp, react])
# Analysisproblem.analyse_and_extract(path=out_dir(model.name), verbose=True)
max_disp = disp.get_min_result("z")print("Roof truss analysis")print(f"- Max vertical displacement: {max_disp.z}")
show_viewer(model, results={disp: "z"}, units="mm")© 2026 Francesco Ranaudo · Text and pictures CC BY 4.0 · Code Elastic License 2.0 · how to reuse them